深度のエンジニアリング: M12 および M16 IP68 コネクタが水中ロボットの信頼性にとって重要な理由
海洋産業が探査の限界を押し広げるにつれて、自律型水中探査機 (AUV)そして遠隔操作車両 (ROV)深海勘探、パイプライン検査、水中メンテナンスなどに欠かせない道具となっています。-1。しかし、海洋環境の厳しい現実 (腐食性の海水、極度の圧力、動的な機械的ストレス) には、容赦ない攻撃に耐えることができるエレクトロニクスが求められます。
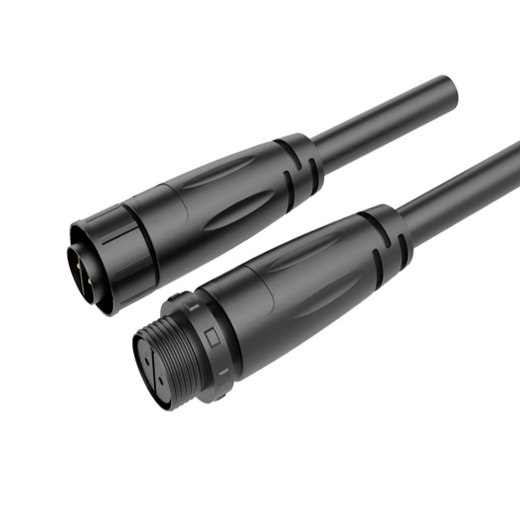
すべての信頼できる水中ロボットの中心には、堅牢な相互接続システムがあります。多くのコンポーネントが車両の機能に貢献していますが、M12 および M16 IP68 防水コネクタ多くの場合、縁の下の力持ちとなり、電力と重要なデータがテザー、スラスター、センサー、制御システム間でシームレスに流れるようにします。
この記事では、M12 および M16 コネクタの技術的利点を深く掘り下げ、それらが現代の水中ロボット工学に好ましい選択肢である理由を探ります。
課題: 深淵での接続性
水中ロボットには、一連の独特なエンジニアリング上の課題があります。これらは、スラスター用の大電流負荷を運び、ソナーやカメラからの機密データを送信しながら、高湿度環境、多くの場合かなりの深さで動作する必要があります。従来の産業用コネクタでは、次のような組み合わせには対応できません。加水分解、化学腐食(塩素または塩による)、動的振動 -3-6.
AUV または ROV の場合、水の浸入による短絡や振動による信号の中断などの単一点障害は、致命的なミッションの失敗、さらには車両の完全な損失につながる可能性があります。
解決策: M12 および M16 シリーズ コネクタ
M シリーズ (M12 および M16) 丸型コネクタは、これらの課題に対処するために特別に設計されています。これらは、標準の産業用 I/O と真の船舶グレードの信頼性との間のギャップを埋めます。フィールドでのパフォーマンスは次のとおりです。
1. 妥協のない環境シール (IP68)
水中アプリケーションにとって最も重要な機能は、侵入保護 (IP)評価。この分野向けに設計された M12 および M16 コネクタは、IP68(場合によっては IP69K) 認証-1-10.
-
IP68性能:これらのコネクタは永久的な水没を想定して設計されています。高品質のバージョンは、性能を低下させることなく、水深 1 ~ 2 メートルに長時間 (多くの場合 24 時間以上) 浸漬しても耐えることができます。-6.
-
シール機構:彼らは通常、射出成形一体型シーリングと組み合わせたネジロック機構。これにより、水の浸入を防ぐだけでなく、流体力学的な力やテザーの引っ張りを受けた場合でも接続がしっかりと維持されます。-4-7.
2. ダイナミックな動きを実現する堅牢な機械設計
水中ロボットは常に動作しており、振動、スラスターからのトルク、ケーブルの繰り返しの屈曲を受けています。
-
防振ロック:ねじ込みカップリング設計 (M12 x 1.5 または M16 x 1.5) により、プロペラ駆動車両によく見られる、振動による緩みに耐える確実な機械的ロックが保証されます。-7.
-
張力緩和:高品質アセンブリは、強化されたケーブル シース (PUR など) と、高い曲げサイクル (>200 万サイクル) を実現するマルチストランド銅導体を備えており、ロボット アームの連続動作やテザー管理による疲労に耐えます。-2-7.
3. 電力と信号の完全性
最新の水中ロボットには、単なる電力以上のものが必要です。彼らは知性を必要とします。
-
高電流容量:特に M16 シリーズは、電力を多く必要とするアプリケーションに適しています。 M12 は最大 10A 以上を処理できますが、より大型の M16 バリアントは、過熱を防ぐために堅牢な導体断面積 (例: 1.14 mm²) を備え、主推進モーターに必要な高電流負荷を管理できます。-6.
-
マルチピン構成:これらのコネクタは柔軟なピン数 (4 ~ 17 ピンの範囲) を提供するため、エンジニアは電源、モーター制御、センサー信号を 1 つの接続ポイントに組み合わせることができます。これにより設計が簡素化され、圧力容器に必要な隔壁貫通部の数が減少します。-1-7.
-
EMIシールド:電磁干渉が機密性の高いソナーまたは GPS データに影響を与えるのを防ぐために、多くの M12 および M16 コネクタには360°シールド。金属ハウジングまたは内部の銅合金シールドは、ロボットの「ノイズの多い」電気環境における信号の完全性を保護します。-1-4-7.
4. 耐食性
塩水は腐食性が非常に強いです。プレミアム M12/M16 コネクタは、これに耐えるように設計された材料を利用しています。
-
ハウジング材質:オプションには、腐食、塩水噴霧、紫外線暴露に耐性のあるニッケルメッキ真鍮または高級 PA66 ナイロン (プラスチック) が含まれます-2-6.
-
接点のメッキ:接点は通常、金メッキ (真鍮または銅合金の上に) されており、極めて低い接触抵抗 (≤10mΩ) を保証し、時間の経過とともに接続障害を引き起こす可能性のある酸化を防ぎます。-6-7.
-
水中ロボット工学における主な用途
M12 および M16 シリーズの多用途性により、単一の水中ビークル内のさまざまなサブシステムに適しています。
-
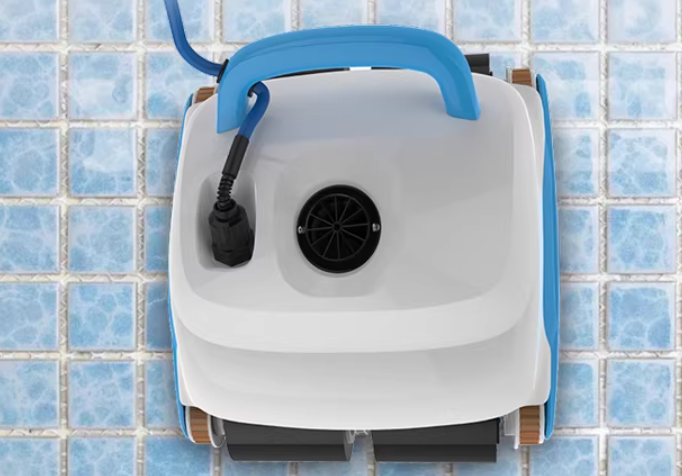
充電モジュール:水中ステーションにドッキングされた AUV または上面充電用のこれらのコネクタは、船体の完全性を損なうことなく、高電圧または高電流充電のための安全な防水インターフェースを提供します。-1-3.
-
スラスターモーター:ネジロック機構により、スラスターからの振動によって電源が切断されることがなく、IP 定格により水によるモーター巻線の短絡が防止されます。
-
センサーアレイ (ソナー、カメラ、LED ライト):のEMCシールドここでは、高周波ビデオ信号または音響測深機データがクリーンで信頼性の高い状態に保たれるようにする機能が重要です。-6.
-
外部バッテリーパック:交換可能な外部バッテリー ポッドを使用する車両の場合、M16 コネクタは、迅速な交換操作に必要な堅牢な機械的結合と高電流定格を提供します。-3-10.
適切なコネクタの選択: M12 と M16
水中システムを設計する場合、正しいフォームファクターを選択することが重要です。
| 特徴 | M12コネクタ | M16コネクタ |
|---|---|---|
| 代表的な用途 | センサー、カメラ、通信テザー、小型スラスター | 主電源、メインスラスター、充電モジュール、バッテリーパック |
| 電流定格 | 最大10A(標準)/最大15A(カスタム) | 通常は M12 よりも高くなります。電源回路に適しています |
| サイズと設置面積 | コンパクトで小型ROVの狭いスペースに最適 | 直径が大きいため、より多くのパネルスペースが必要ですが、機械的強度が高くなります |
| シールド | 優れた 360° シールド オプション | 優れた 360° シールド オプション |
| 耐久性 | 500回以上の嵌合サイクル | 500回以上の嵌合サイクル |
結論
水中ロボットの信頼性は、その最も弱い部分と同じくらい強くなります。深海ではミスは許されない。のM12 および M16 IP68 防水コネクタ実証済みの標準ベースのソリューションを提供します。高い環境保護、優れた機械的強度、および信号の完全性.
コンパクトな検査用 ROV を設計している場合でも、大規模な商用 AUV を設計している場合でも、これらのコネクタを統合すると、電源とデータ リンクが安定、安全、腐食のない状態に保たれ、メンテナンスではなくミッションに集中できるようになります。
水中ロボット設計の最適化をお探しですか?最も厳しい海洋環境に合わせてカスタマイズされた、当社の全範囲の M12 および M16 IP68 コネクタ ソリューションを検討するには、今すぐお問い合わせください。
LP16 Type-C 防水コネクタ: 過酷な産業環境や屋外環境に最適な USB-C ソリューション
深海の航行: Cablein の IP68 水中コネクタが ROV 組み立ての課題をどのように解決するか
関連記事